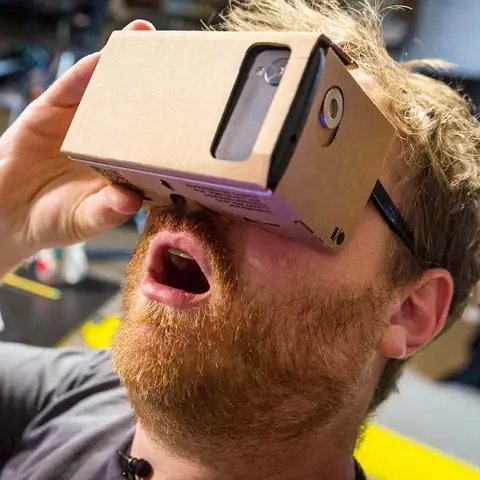
Thực tế ảo (VR) không còn là khái niệm viễn tưởng mà đã trở thành một phần không thể tách rời trong giải trí, giáo dục và công nghiệp năm 2026. Tuy nhiên, giá thành các bộ kính VR cao cấp như Apple Vision Pro, Meta Quest 3S hay các dòng PCVR high-end vẫn là rào cản lớn đối với nhiều người dùng Việt Nam. Chính vì vậy, xu hướng tự làm mắt kính thực tế ảo (DIY VR) đang bùng nổ mạnh mẽ trong cộng đồng maker, sinh viên công nghệ và những game thủ muốn trải nghiệm VR giá rẻ.
Bài viết này sẽ hướng dẫn bạn quy trình làm mắt kính VR tại nhà chi tiết nhất năm 2026, bao gồm lựa chọn linh kiện, thiết kế 3D, lập trình firmware, hiệu chỉnh quang học và giải quyết các lỗi thường gặp. Dù bạn là người mới bắt đầu hay đã có kinh nghiệm điện tử, hướng dẫn này sẽ giúp bạn xây dựng một bộ kính VR hoạt động ổn định, độ trễ thấp và thoải mái khi đeo.
Phần 1: Hiểu Bản Chất Kỹ Thuật Của Mắt Kính VR Trước Khi Làm
Trước khi cầm cắt keo, bạn cần nắm vững 3 cốt lõi quyết định trải nghiệm: Quang học (Optics), Màn hình (Display) và Theo dõi chuyển động (Tracking).
1.1. Hệ thống quang học: Transpancent Lens vs. Pancake Lens
- Transpancent Lens (Lăng kính truyền thống – Fresnel/Aspheric): Đơn giản, rẻ, dễ mua. Nhược điểm: Khoảng cách mắt – màn hình lớn (eye relief), gây hiệu ứng “screen door” (lưới màn hình) rõ rệt, field of view (FOV) giới hạn ~90-100 độ. Phù hợp cho dự án DIY đầu tiên năm 2026.
- Pancake Lens (Lăng kính bánh xèo – Polarization based): Mỏng, nhẹ, FOV rộng (>100 độ), độ phân giải góc tốt hơn. Nhược điểm: Rất đắt, yêu cầu độ chính xác lắp ráp cực cao (micron), hiệu suất ánh sáng thấp (cần màn hình siêu sáng). Khuyến nghị: Không tự làm Pancake lens tại nhà năm 2026 trừ khi bạn có máy CNC độ chính xác cao và ngân sách lớn. Hãy tập trung vào Aspheric/Fresnel.
1.2. Màn hình: Đơn màn hình (Single Panel) vs. Song song (Dual Panel)
- Đơn màn hình (Phone screen / Small LCD 5-7 inch): Dễ điều khiển (chỉ 1 kết nối HDMI/MIPI/DSI), phần cứng đơn giản. Nhược điểm: IPD (khoảng cách đồng tử) cố định, khó điều chỉnh cho mọi người.
- Song song (2 màn hình nhỏ 1.5 – 2.5 inch): Chuẩn công nghiệp (như Quest, Pico). Cho phép điều chỉnh IPD cơ học hoặc phần mềm. Xu hướng DIY 2026: Sử dụng 2 màn hình Round/Rectangle Micro-OLED (0.7 – 1.3 inch) hoặc Fast LCD (2.1 inch 120Hz/144Hz) kết nối qua board driver MIPI DSI hoặc HDMI-to-MIPI bridge. Đây là lựa chọn cân bằng nhất giữa chi phí và chất lượng.
1.3. Theo dõi chuyển động (Tracking): 3DoF vs 6DoF
- 3DoF (Chỉ xoay đầu): Dùng IMU (MPU6050, ICM20948, BMI270). Rẻ, dễ code. Nhược điểm: Gây say VR nặng nếu dịch chuyển đầu không được theo dõi.
- 6DoF (Xoay + Dịch chuyển – Inside-out): Cần camera SLAM (thường 2-4 camera grayscale global shutter) + IMU sensor fusion. Phức tạp về thuật toán (VIO – Visual Inertial Odometry).
- 6DoF (Outside-in – Lighthouse/ArUco): Dùng base station ngoài hoặc marker in trên trần/tường. Dễ implement hơn Inside-out cho DIY.
- Lựa chọn 2026: Nếu mới bắt đầu, hãy làm 3DoF trước (dùng ICM-20948 hoặc BMI270 + Kalman Filter/Mahony/Complementary Filter). Sau đó nâng cấp lên 6DoF Outside-in dùng camera ESP32-S3 + AprilTag/ArUco markers dán quanh phòng hoặc dùng module Vive Tracker / Tundra Tracker cũ (mua cũ rẻ) nếu muốn full-body.
Phần 2: Danh Sách Linh Kiện & Công Cụ Chuẩn Bị (Cập Nhật Giá Tham Khảo Năm 2026)
Có thể bạn quan tâm: Cách Làm Mắt Kính Không Bị Trầy: Hướng Dẫn Toàn Diện, Chi Tiết Nhất Năm 2026
Lưu ý: Giá tham khảo thị trường Việt Nam năm 2026, có thể biến động.
2.1. Hệ thống hiển thị & Xử lý (Core)
| Linh kiện | Đặc điểm khuyến nghị 2026 | Giá ước lượng (VNĐ) | Ghi chú |
|---|---|---|---|
| Vi điều khiển chính (MCU/SBC) | ESP32-S3 (Octal PSRAM 8MB) hoặc Raspberry Pi Zero 2 W / CM4 (nếu chạy Linux/SteamVR) | 150k – 350k | ESP32-S3 đủ cho standalone 3DoF/6DoF đơn giản, Pi Zero 2 W cho PCVR streaming. |
| Màn hình (Option A – Dễ nhất) | Màn hình điện thoại cũ (5.5 – 6.5 inch, 1080p/1440p, OLED ưu tiên) + Board driver HDMI/MIPI | 200k – 500k | Tận dụng screen Samsung S7/S8/S9, Xiaomi Mi 8/9… Cần board driver tương thích (mua sẵn trên Shopee/Taobao). |
| Màn hình (Option B – Chuyên nghiệp) | 2x Màn hình Fast LCD 2.1 inch 120Hz/144Hz (MIPI DSI) hoặc Micro-OLED 0.71 inch 1920×1080 (MIPI) | 600k – 1.5tr/đôi | Chất lượng tốt hơn, gọn nhẹ, cần board driver phức tạp hơn (IC: ST7701S, JD9365, hoặc bridge LT9611/RTD2660). |
| Board driver màn hình | Tùy màn hình chọn: Board HDMI-to-MIPI (cho screen điện thoại), Board SPI/MIPI driver (cho raw panel) | 100k – 300k | Quan trọng: Hỗ trợ refresh rate ≥ 90Hz, latency thấp. |
2.2. Hệ thống quang học (Optics)
| Linh kiện | Thông số khuyến nghị | Giá ước lượng | Nguồn mua |
|---|---|---|---|
| Lăng kính Aspheric (Non-spherical) | Kính đường kính 50mm – 60mm, tiêu cự 35mm – 45mm, góc nhìn > 90 độ. Chất liệu Acrylic (PMMA) hoặc Kính quang học. | 50k – 150k/cặp | Shopee, Taobao (search: “VR lens 50mm 40mm FL”), các shop linh kiện quang học. |
| Lăng kính Fresnel (Lựa chọn thay thế) | Đường kính 50-60mm, tiêu cự 35-45mm. Mỏng, nhẹ hơn nhưng có “god rays” (tia thần) và độ tương phản kém hơn Aspheric. | 30k – 80k/cặp | Dùng nếu ưu tiên nhẹ, chấp nhận chất lượng ảnh kém hơn. |
2.3. Theo dõi chuyển động & Nhập liệu
| Linh kiện | Model khuyến nghị 2026 | Giá ước lượng | Vai trò |
|---|---|---|---|
| IMU (Inertial Measurement Unit) | ICM-20948 (9 trục, DMP onboard) hoặc BMI270 (6 trục, hiệu năng cao, ít nhiễu) | 40k – 80k | Đo góc quay đầu (Yaw, Pitch, Roll). |
| Camera SLAM (nếu làm 6DoF Inside-out) | OV7251 / OV9282 / OV9782 (Global Shutter, MIPI CSI-2) – Mua module sẵn (Arducam, Waveshare). | 300k – 600k/module | Cần 2 module cho stereo. Yêu cầu MCU mạnh (ESP32-S3/Pi CM4) + code VIO phức tạp. |
| Camera 6DoF Outside-in (Dễ hơn) | ESP32-S3-CAM (OV2640/OV5640 – Rolling Shutter) hoặc Global Shutter camera module cho ESP32-S3. | 150k – 300k | Nhận diện AprilTag/ArUco markers dán trên trần/tường. |
| Nút bấm/Joystick | Micro switch, Joystick module PSP/3DS, Touchpad capacitive. | 20k – 50k | Điều khiển menu, nhập liệu. |
2.4. Nguồn điện & Quản lý nhiệt
- Pin Li-ion/Li-Po: 1x hoặc 2x 21700 (5000mAh) hoặc 18650 (3500mAh) high-drain (đ放电 dòng lớn). Kết nối song song để tăng dung lượng.
- Board sạc/bảo vệ (BMS): Board TP4056 (cho 1 cell) hoặc BMS 2S/3S (cho nhiều cell) có bảo vệ quá dòng, quá áp.
- IC hạ áp (Buck Converter): XL4015 hoặc MP2307 (hiệu suất cao >90%) để cấp 5V cho màn hình/MCU từ pin 3.7V-8.4V.
- Tản nhiệt: Tấm dẫn nhiệt graphite, quạt mini 3010/4010 (5V), keo tản nhiệt.
2.5. Khung gương & Cơ khí (Mechanics)
- In 3D (Filament): PLA+ / PETG / ASA / PA-CF (Carbon Fiber Nylon). ASA/PA-CF tốt nhất cho độ bền, chịu nhiệt, ít biến dạng. PLA+ dễ in nhất cho newbie.
- File STL: Tự thiết kế (Fusion 360, Onshape, FreeCAD) hoặc tải từ Thingiverse, Printables, GitHub (tìm từ khóa: “DIY VR headset 2024/2025/2026”, “OpenHMD hardware”, “Relativty VR”).
- Đệm mặt (Face Gasket): Bông EVA dày 10-15mm, vải thoáng khí (mesh), dây đeo đầu (head strap) loại tốt (điều chỉnh được, đệm sau gáy – halo strap thiết kế kiểu Quest Pro/Bigscreen Beyond).
- Vít, lò xo, khóa vít: M3, M2.5 (inox/đen).
2.6. Công cụ bắt buộc
- Máy in 3D (FDM – Ender 3 V3 KE, Bambu Lab A1/P1S… phổ biến năm 2026).
- Hàn hàn, tin hàn, dây dây, heat shrink tube, keo epoxy/UV glue, keo nến (hot glue).
- Kép cắt, kìm, thước kẻ, compa.
- Máy tính (lập trình, slice 3D).
Phần 3: Thiết Kế Cơ Khí & In 3D – Xương Sống Của Dự Án
3.1. Nguyên tắc thiết kế “Chuẩn 2026”: Ergonomics (Công thái học) Là Vua

Có thể bạn quan tâm: Cách Làm Mắt Kính Bằng Gọng Kém Mini Chi Tiết Nhất 2026: Quy Trình, Lưu Ý Và Xu Hướng Chọn Gọng
Khác với các hướng dẫn cũ chỉ in hộp vuông, năm 2026 tập trung vào phân bố trọng lượng (Weight Distribution) và độ kín ánh sáng (Light Leak).
Trung tâm trọng lực: Phải nằm gần mặt (gần lăng kính) hoặc chuyển sang sau gáy (thiết kế Halo strap – dây đeo xoay quanh đầu, trọng lượng dồn vào đệm sau gáy). Tránh thiết kế “cặp mắt gấu” treo toàn bộ trọng lượng lên mũi.
Khoảng cách Eye Relief (Mắt – Lăng kính): Thiết kế có cơ chế điều chỉnh Eye Relief (xoay vít/lever di chuyển module màn hình+lăng kính tiến/lùi). Khoảng 10-18mm tùy người đeo kính hay không.
Điều chỉnh IPD (Interpupillary Distance):
Cơ học: 2 module màn hình+lăng kính chạy trên rail/hành trình vít (M3 threaded rod + nut in 3D). Phạm vi 56mm – 72mm.
Phần mềm: Nếu dùng 1 màn hình lớn, cắt ảnh software (chỉ dịch chuyển hình ảnh, không đổi vật lý). Cơ học tốt hơn cho độ phân giải góc.
Thoáng khí (Ventilation): Thiết kế khe hở nhỏ ở trán và cằm, có thể gắn quạt 3010 hút/gió nhẹ để chống đọng hơi sương trên lăng kính.
3.2. Cấu trúc Module (Modular Design) – Khuyên Dùng
Thay vì in 1 khối lớn, hãy chia thành các module lắp ráp:
1. Front Module (Optics + Display): Chứa lăng kính, màn hình, driver board, camera (nếu có). Module này điều chỉnh IPD & Eye Relief.
2. Main Board Box (Electronics): Chứa MCU, Pin, BMS, Buck converter, IMU. Nên đặt ở phần sau (nach strap) để cân bằng trọng lượng.
3. Face Interface (Gasket): Phần tiếp xúc mặt, tháo rửa được, in TPU mềm hoặc dùng đệm EVA dán keo.
4. Head Strap System: Halo strap (in PETG/ASA/PA-CF) + đệm sau gáy (in TPU/EVA).
3.3. Tham số In 3D Khuyến Nghị (FDM)
- Chất liệu: ASA (chịu nhiệt, chống UV, ít co ngót) hoặc PETG (dễ in, dai). PA-CF tốt nhất nhưng cần enclosure và nozzle hardened.
- Độ dày lớp (Layer height): 0.2mm (cấu trúc), 0.12-0.15mm (chi tiết lắp ráp, rail IPD).
- Độ đầy (Infill): 15-20% Gyroid (cân bằng nhẹ/chắc), 50-100% tại các lỗ vít, rail, điểm gắn dây đeo.
- Vỏ (Wall/Perimeter): 3-4 lớp.
- Hỗ trợ (Support): Tree support (Organic) cho các lỗ vít ngang, overhang lăng kính.
- Xử lý sau in: Cắt mỏm (deburr), khoan tái các lỗ vít M3/M2.5 (tap thread), đánh nhẹ sandpaper mịn các mặt tiếp xúc lăng kính/module.
Phần 4: Lắp Ráp Hệ Thống Quang Học – “Trái Tim” Của VR
Đây là bước quyết định FOV, độ rõ nét, viền đen (vignetting), say VR.
4.1. Công thức toán học cơ bản (Tham khảo thiết kế)
Để màn hình lấp đầy FOV của lăng kính không viền đen:
$$ \text{Screen Radius} \approx \text{Focal Length} \times \tan(\frac{\text{Target FOV}}{2}) $$
Ví dụ: Lăng kính FL=40mm, mục tiêu FOV=100 độ -> Screen Radius $\approx 40 \times \tan(50^\circ) \approx 47.6\text{mm}$. -> Màn hình cần đường chéo $\approx 95\text{mm}$ (3.7 inch). Nếu màn hình nhỏ hơn (ví dụ 2.1 inch ~ 53mm đường chéo), FOV thực tế sẽ nhỏ hơn (~60-70 độ) hoặc phải dùng lăng kính FL ngắn hơn (30-35mm) -> khó nhìn, mắt mỏi hơn.
=> Nguyên tắc 2026: Chọn cặp Màn hình + Lăng kính khớp nhau. Màn hình 2.1 inch -> Lăng kính FL 35-40mm. Màn hình điện thoại 6 inch -> Lăng kính FL 45-55mm.
4.2. Quy trình lắp ráp Module Quang học

Có thể bạn quan tâm: Cách Làm Mắt Hết Dại Ra Do Đeo Kính: Hướng Dẫn Toàn Diện Từ A-Z Cho Năm 2026
- Chuẩn bị Lăng kính: Vệ sinh cực kỳ sạch bằng cồn izopropyl 99% + khăn microfiber. Không để vân tay.
- Khung giữ lăng kính (Lens Holder): In 3D thiết kế có rãnh (groove) khít lăng kính. Sử dụng keo epoxy quang học (Optical epoxy – loại trong suốt, không co ngót, không vàng theo thời gian) hoặc keo UV quang học để cố định lăng kính vào khung. Tránh keo nến/keo 502 – tạo ứng lực, làm méo lăng kính, bốc hơi gây mờ.
- Giữ màn hình (Screen Holder): Thiết kế khung giữ màn hình song song tuyệt đối với mặt lăng kính. Sai số góc > 0.5 độ gây mờ lệch một bên.
- Khoảng cách Màn hình – Lăng kính (Back Focal Length – BFL): Đây là thông số quan trọng nhất.
- Với lăng kính Aspheric đơn: Khoảng cách ≈ Tiêu cự (FL) (ví dụ FL=40mm -> khoảng cách ~40-42mm).
- Phải có cơ chế điều chỉnh vi sai (Fine adjustment): Dùng vít M3/M2.5 xoay đẩy/lùi màn hình relative đến lăng kính (±3-5mm) để tìm “điểm ngọt” (sweet spot) rõ nét nhất cho từng người.
- Chống phản quang (Baffling/Light Trap): Cực kỳ quan trọng.
- Sơn mát đen (matte black spray paint) hoặc dùng keo đen épôxy bên trong ống kính/lỗ màn hình.
- Dán giấy đen/mút xốp đen (flocking paper/velvet tape) lên các bề mặt bên trong module.
- Mục tiêu: Loại bỏ hoàn toàn ánh sáng rải rác (stray light) gây giảm tương phản, hiệu ứng “god rays”, mờ ảnh.
4.3. Hiệu chỉnh IPD (Interpupillary Distance)
- Lắp 2 module quang học lên thanh rail (linear rail hoặc vít dẫn M3 + brass nut nhúng nhiệt).
- Kết nối 2 module bằng một thanh ngang (crossbar) có vít điều chỉnh trung tâm hoặc 2 vít riêng biệt 2 bên.
- Đảm bảo 2 module di chuyển song song hoàn hảo, không xoay lệch (yaw error).
- Gắn con trỏ/độ chia lên thanh rail để dễ dàng setup lại cho người khác.
Phần 5: Mạch Điện & Firmware – “Bộ Não” Và “Tim Mạch”
5.1. Sơ đồ khối (Block Diagram) Hệ Thống Điện
Pin 2S/3S Li-ion --> BMS Protection --> Buck Converter 5V/3A+ --> MCU (ESP32-S3/Pi Zero 2W) |--> Màn hình 1 (MIPI/HDMI) |--> Màn hình 2 (MIPI/HDMI) |--> IMU (I2C/SPI) |--> Camera SLAM/Tracking (MIPI/CSI/SPI) |--> Nút bấm/Joystick (GPIO/ADC) |--> Quạt tản nhiệt (PWM) |--> LED chỉ trạng thái / Charging LED
5.2. Thiết kế PCB (Khuyên dùng năm 2026)
Thay vì dây flying wires rối rắm, hãy thiết kế Custom PCB (2-4 layer) qua JLCPCB/PCBWay (giá rẻ, ship về VN ~5-7 ngày).
Kích thước: Nhỏ gọn, vừa khung Main Board Box.
Footprint: ESP32-S3-WROOM-1 (hoặc module tự thiết kế ESP32-S3 bare chip + PSRAM + Flash), Conn MIPI DSI (FPC 0.5mm pitch), Conn Camera (FPC), Conn I2C/SPI cho IMU, JST-PH 2.0 cho Pin/Quạt/Nút bấm.
Power Plane: GND pour đầy đủ, trace 5V dày (≥0.5mm) cho dòng lớn màn hình.
IMU Placement: Đặt gần trung tâm khối lượng của headset, xa các dây dòng lớn, motor rung (nếu có), بعيدًا về nhiệt. Nên có footprint cho cả ICM-20948 và BMI270 để test.
5.3. Firmware & Software Stack (Năm 2026)
A. Đường đi Standalone (ESP32-S3 – FreeRTOS/ESP-IDF)
- Framework: ESP-IDF v5.x (chuẩn 2026).
- Graphics: LVGL v9.x (UI menu, settings) + ESP-DL / TensorFlow Lite Micro (nếu làm hand/eye tracking nhẹ).
- IMU Driver: Driver chính thức
inv_imu(cho ICM-20948) hoặcbosch-bmi270. - Sensor Fusion: Mahony Filter (nhẹ, ổn định) hoặc Madgwick Filter. Tránh DMP onboard của ICM-20948 nếu không rành reverse engineering firmware blob. Viết filter riêng trên ESP32-S3 (dual core 240MHz chạy rất nhẹ).
- Video Input:
- Local rendering: Không khả thi game 3D phức tạp trên ESP32-S3.
- Streaming (PCVR): Nhận stream video qua WiFi 6 (802.11ax) hoặc USB CDC/NCM/RNDIS (ESP32-S3 hỗ trợ USB OTG HS phy internal, nhưng cần PHY external cho HS tốc độ cao; FS 12Mbps quá chậm cho video). Giải pháp 2026 tốt nhất: Dùng ESP32-S3 + USB HS PHY (USB3320/USB2514) hoặc chuyển sang Raspberry Pi Compute Module 4 / Pi 5 cho PCVR streaming chất lượng cao (Moonlight/ALVR/Steam Link).
- Standalone Media Player: Giải mã H.264/H.265/VP9/AV1 (ESP32-S3 có HW decoder H.264) phát video 180/360 độ từ SD card.
B. Đường đi PCVR Streaming (Raspberry Pi Zero 2 W / CM4 / Pi 5 – Linux)
- OS: Raspberry Pi OS Lite (64-bit) / Ubuntu Server 24.04 LTS.
- Streaming Client: Moonlight Embedded (Sunshine host trên PC), ALVR Client (ALVR Server trên PC), Steam Link (flatpak/appimage).
- Video Decode: H.264/H.265/AV1 Hardware Decode (V4L2 M2M –
v4l2-request/ffmpeghwacceldrm_prime/v4l2). - Display Output: DRM/KMS (Direct Rendering Manager / Kernel Mode Setting) ghi thẳng vào framebuffer màn hình MIPI/HDMI. Tránh X11/Wayland overhead.
- Tracking:
- IMU:
i2c-tools+ userspace daemon (C++/Python/Rust) đọc IMU -> Sensor Fusion -> Gửi pose qua UDP/TCP sang PC (SteamVR Driver / OpenXR Runtime). - Camera:
libcamera+OpenCV/AprilTag/arucodetection -> Pose estimation -> Fusion với IMU (EKF/UKF).
- IMU:
- SteamVR Driver: Viết driver
IServerTrackedDeviceProvider(C++) hoặc dùng OpenXR Runtime (Monado) + custom driver. Năm 2026, Monado OpenXR là lựa chọn mở, chuẩn hóa, hỗ trợ Linux tốt.
C. Giao thức truyền cảm biến (IMU/Tracking) -> PC
- UDP Broadcast/Unicast: Gói tin nhỏ (Pose: Quaternion + Position + Timestamp + IMU raw). Tần số ≥ 100Hz (tốt nhất 500-1000Hz IMU, 100Hz Pose).
- Format: Protocol Buffers (protobuf) hoặc FlatBuffers (hiệu quả, schema rõ ràng) hoặc JSON (dễ debug, chậm hơn).
- Time Sync: NTP hoặc PTP (Precision Time Protocol – linuxptp) giữa Headset và PC để đồng bộ timestamp IMU và Frame rendering. Đây là chìa khóa giảm Motion-to-Photon Latency.
Phần 6: Hiệu Chỉnh & Hiệu Suất – Bước Quyết Định Thành Thất

Có thể bạn quan tâm: Cách Làm Kệ Trưng Bày Mắt Kính Chuyên Nghiệp Năm 2026: Hướng Dẫn Chi Tiết Từ A-Z Cho Người Mới Bắt Đầu
6.1. Hiệu chỉnh IMU (IMU Calibration) – Bắt Buộc
IMU raw data luôn có bias, scale factor error, misalignment.
1. Accelerometer/Gyro Bias: Đặt headset yên trên mặt phẳng ổn định (6 mặt: +X, -X, +Y, -Y, +Z, -Z). Thu thập dữ liệu ~10-30s/mặt. Tính trung bình -> Bias.
2. Scale Factor & Misalignment: Cần robot quay chính xác hoặc thuật toán “Tumbling” (quay thủ công chậm, đều các trục) + Optimization (Levenberg-Marquardt) để ước lượng ma trận hiệu chỉnh 3×3.
3. Lưu trữ: Lưu calibration params vào NVS (Non-Volatile Storage) ESP32 hoặc file config /etc/imu_calib.json trên Pi.
4. Temperature Calibration (Pro 2026): IMU drift thay đổi theo nhiệt độ. Nếu có nhiệt độ kế trên board, hãy đo bias tại vài nhiệt độ (25°C, 35°C, 45°C) và nội suy (linear interpolation) runtime.
6.2. Hiệu chỉnh Quang học (Optical Calibration) – Distortion Correction
Lăng kính gây méo ảnh (Barrel distortion). Phần mềm phải làm Pre-distortion (Inverse Barrel Distortion) trước khi gửi lên màn hình.
Mô hình: Kannala-Brandt (Fisheye) hoặc Polynomial (Brown-Conrady). Vr thường dùng Kannala-Brandt cho FOV rộng.
Tham số: k1, k2, k3, k4 (radial), p1, p2 (tangential – thường ~0 cho lăng kính đối xứng).
Cách lấy tham số:
1. In mẫu Checkerboard / Charuco board lớn (A3/A2).
2. Chụp ảnh qua lăng kính bằng camera máy tính/điện thoại (có calib nội tại sẵn).
3. Dùng OpenCV fisheye::calibrate hoặc Kalibr (tool chuẩn robotics) để tính tham số distortion của cặp (Màn hình + Lăng kính).
4. Nhập tham số vào Shader (GLSL/MSL/HLSL) hoặc Compute Shader thực hiện distortion correction realtime.
6.3. Giảm Độ Trễ (Latency Reduction) – Mục Tiêu < 20ms (Motion-to-Photon)
- Sensor Fusion Rate: Chạy IMU loop tại 1kHz (1000Hz). Đọc FIFO IMU (Watermark interrupt) -> Update Filter -> Predict Pose tại
t_now + rendering_latency + display_scanout_latency. - Time Warp / Space Warp (ASW/ATW):
- PCVR: SteamVR/OpenXR Runtime lo việc này (Async Reprojection).
- Standalone/Streaming Client: Cần implement Late Latching (lấy pose mới nhất ngay trước VSync) + Time Warp (reproject frame cũ theo pose mới) trên GPU headset (nếu Pi/CM4) hoặc PC.
- Display Scanout: Màn hình quét từ trên xuống (Top-to-bottom). VSync alignment quan trọng. Dùng Tearing-free page flip (DRM KMS Atomic Mode Setting).
- Network (Streaming): WiFi 6 (802.11ax) 5GHz/6GHz channel 160MHz. QoS/WMM. PC kết nối Dây LAN (Ethernet 2.5G/10G) đến Router/AP. Tắt Power Save trên WiFi NIC headset.
6.4. Đánh giá chủ quan (Subjective QA)
- Say VR Test: Chạy demo quay liên tục (rotating cube/tunnel) 10 phút. Đánh giá say.
- Sweet Spot Test: Nhìn góc cạnh màn hình (qua lăng kính) -> Có mờ/nhiễu màu (Chromatic Aberration) không? -> Cần Chromatic Aberration Correction Shader (tách kênh RGB dịch chuyển khác nhau).
- Eye Relief / IPD Test: Test với 5-10 người khác nhau (đeo kính/không kính). Điều chỉnh IPD, Eye Relief -> Điểm rõ nét nhất, không thấy viền đen (vignetting).
Phần 7: Nâng Cấp & Mở Rộng (Roadmap 2026+)
Sau khi bản V1.0 (3DoF / 6DoF Basic) chạy ổn, hãy cân nhắc:
- Eye Tracking: Module Pupil Labs / custom IR LED + Global Shutter Camera (OV7251) gắn bên trong lăng kính. Cho phép Foveated Rendering (giảm tải GPU巨大), IPD tự động, tương tác UI bằng mắt.
- Face Tracking / Lip Sync: Camera RGB/IR hướng xuống miệng/cằm (cho VRChat, meeting).
- Hand Tracking: Camera RGBD (ToF) hoặc Stereo IR camera ở phía trước. Chạy MediaPipe Hands / OpenXR Hand Tracking trên headset (Pi 5/CM4) hoặc PC.
- Passthrough (MR – Mixed Reality): Camera màu (RGB) high res, low latency, global shutter. Cần calibration extrinsics Camera <-> Display <-> Eye. Phức tạp về alignment (parallax error).
- Haptics: Linear Resonant Actuator (LRA – x-axis) hoặc Voice Coil Actuator (VCA) trên controller/headset.
- Wireless 60GHz (WiGig/802.11ay): Module Qualcomm QCA6391 / Intel WiGig thay WiFi 6 cho băng thông > 5Gbps, latency < 2ms. Chi phí cao, khó mua lẻ.
Phần 8: Các Lỗi Thường Gặp & Cách Khắc Phục (Troubleshooting 2026)

| Triệu chứng | Nguyên nhân tiềm ẩn | Cách kiểm tra & Sửa |
|---|---|---|
| Mờ một bên / Không rõ nét đồng thời 2 mắt | 1. Màn hình không song song lăng kính. 2. IPD sai. 3. Eye Relief sai. 4. Lăng kính bị méo/keo dính lệch. |
1. Kiểm tra cơ chế giữ màn hình/lăng kính (xác minh bằng thước/góc vuông). 2. Điều chỉnh IPD cơ học từ từ. 3. Xoay vít Eye Relief tìm sweet spot. 4. Tháo lăng kính, làm sạch, dán lại keo epoxy quang học. |
| Viền đen (Vignetting) / FOV hẹp | 1. Màn hình quá nhỏ so với lăng kính/FL. 2. Khoảng cách màn hình-lăng kính quá xa. 3. Khung giữ màn hình/ống kính che viền. |
1. Tính toán lại công thức FL vs Screen Size. 2. Giảm khoảng cách (di chuyển màn hình gần lăng kính hơn). 3. Cắt bỏ/vát nhỏ khung che viền màn hình (bezel). |
| Say VR nặng, chóng mặt | 1. Latency cao (>30ms M2P). 2. Tracking drift (IMU bias, không fusion tốt). 3. Distortion correction sai. 4. IPD sai lớn. 5. Refresh rate thấp (<72Hz) / Frame drop. |
1. Profile latency (GPIO toggle + Logic Analyzer / High-speed camera). Tối ưu code, bật Time Warp. 2. Calib IMU kỹ, kiểm tra Sensor Fusion output (visualize quaternion). 3. Calib lại distortion params. 4. Đo IPD thật (thước/phần mềm) -> Set đúng. 5. Giảm độ phân giải/render scale, tắt effect, check thermal throttling. |
| Màn hình nháy / Tearing / Màu sai | 1. Sai timing MIPI/DSI/HDMI (porch, clock). 2. Driver board / MCU init sequence sai. 3. Dây FPC lỏng/đứt/nhiễu. 4. Nguồn 5V không ổn (drop khi màn hình bật sáng full). |
1. Check datasheet màn hình + driver IC. Dùng oscilloscope đo clock/lane MIPI. 2. So sánh init sequence code với sample code nhà sản xuất driver board. 3. Ráp lại FPC, dùng keo nến cố định, thêm ferrite bead. 4. Đo điện áp 5V chân màn hình khi hiển thị trắng full. Thay Buck converter dòng lớn hơn, thêm capacitor 470uF+10uF+100nF gần chân cấp màn hình. |
| IMU Drift nhanh (Yaw bay 10-20 độ/phút) | 1. Gyro bias lớn, không calib. 2. Từ trường nhiễu (loa, motor, dây dòng lớn). 3. Không có Magnetometer (Mag) hoặc Mag bị nhiễu -> Yaw không có tham chiếu tuyệt đối. |
1. Calib Gyro bias (yên tĩnh trung bình 1000 mẫu). 2. Dời IMU xa nguồn nhiễu, chắn từ (mu-metal foil). 3. Thêm Magnetometer (QMC5883L / IST8310 / RM3100) -> Calib Mag (hình elip 3D) -> Fusion 9-axis (Mahony/Madgwick + Mag correction). Lưu ý: Magnetometer rất nhạy nhiễu trong VR (loa, motor, pin), cần calib rất kỹ và soft/hard iron compensation. |
| Nóng máy, tắt máy tự động | 1. Buck converter quá nhiệt (hiệu suất kém). 2. Màn hình/Mcu tiêu thụ lớn > Pin/BMS cung cấp. 3. Không tản nhiệt, kín đáo. |
1. Thay Buck hiệu suất cao (MP2307, TP5100, synchronous buck). 2. Kiểm tra dòng thực tế (USB Power Meter / Multimeter). Tăng dung lượng pin, dùng pin high-drain. 3. Thêm tấm graphite, quạt chủ động, lỗ thoáng khí. Giảm brightness màn hình. |
Phần 9: An Toàn & Pháp Lý (Quan Trọng Năm 2026)
- An toàn mắt:
- Blue Light: Màn hình OLED/LCD phát xanh mạnh. Dùng lăng kính có coating chống ánh sáng xanh (Blue cut) hoặc bật chế độ “Eye Comfort / Night Light” phần mềm (khi không cần màu chính xác).
- Flicker (Nhấp nháy): PWM dimming tần số thấp (< 1000Hz) gây mỏi mắt. Chọn driver màn hình/DC dimming hoặc PWM tần số cao (> 10kHz, tốt nhất > 20kHz).
- Vergence-Accommodation Conflict (VAC): Mắt tập trung vào màn hình (cận) nhưng hội tụ ở vô cực (xa). Gây mỏi mắt dài hạn. Nghỉ 10-15 phút / 30-45 phút chơi. Không cho trẻ em dưới 13 tuổi dùng VR DIY (hệ thống thị giác chưa phát triển hoàn thiện).
- An toàn pin Li-ion:
- TUYỆT ĐỐI KHÔNG dùng pin li-ion mỏm (li-ion bare cell) không có PCB bảo vệ (BMS) gắn trực tiếp lên board.
- Sử dụng Pin có tab hàn sẵn + BMS board riêng hoặc Pin pack đóng gói sẵn (Power bank board + cells).
- Sạc trong vùng thoáng mát, không đè lên vật dễ cháy. Có bình chữa cháy lớp D (dành cho kim loại/li-ion) hoặc cát khô gần bàn làm việc.
- Sở hữu trí tuệ & Phát hành:
- Code firmware, thiết kế 3D, schematic PCB: Open Source (MIT/GPLv3/CC-BY-SA) khuyến khích chia sẻ cộng đồng (GitHub, Hackaday.io, Thingiverse).
- KHÔNG bán thiết bị DIY này như sản phẩm thương mại nếu chưa qua chứng nhận an toàn (CE, FCC, RoHS, IEC 62368-1, IEC 60825-1 laser/LED eye safety).
- Tôn trọng bản quyền phần mềm: SteamVR, OpenXR, ALVR, Moonlight có license riêng. Không đóng gói bán kèm game bản quyền.
Phần 10: Cộng Đồng & Nguồn Học Tập Tin Cậy Năm 2026
Đừng đi đơn độc. Cộng đồng DIY VR toàn cầu và Việt Nam rất sôi động:
- Diễn đàn/Group Quốc tế:
- Reddit: r/DIYVR, r/VirtualReality, r/Trackers, r/OpenXR.
- GitHub: Tìm các repo:
OpenHMD,Monado,libsurvive,PSMoveService,OpenVR-Driver-Sample,ESP32-VR-Driver,PiVR,Relativty-VR(Bigscreen Beyond clone DIY),NorthStar(Leap Motion open source headset – cũ nhưng bài học quý). - Discord: Các server của các project trên (Monado, OpenHMD, Relativty, OpenXR Runtimes).
- Hackaday.io / Hackster.io: Tìm project “VR Headset”, “HMD”.
- Cộng đồng Việt Nam:
- Facebook Groups: “VR Việt Nam”, “DIY VR Việt Nam”, “Arduino/ESP32/Raspberry Pi Việt Nam”, “Maker Việt Nam”.
- YouTube Kênh VN: Tìm từ khóa “Làm kính VR”, “DIY VR headset”, “ESP32 VR”, “Raspberry Pi VR” (các kênh như Tech Maker, Điện Tử Cơ Bản, các maker cá nhân).
- Tài liệu kỹ thuật “Bàn Tay” (Must Read):
- Valve “VR Optical Design” Slides (GDC/SteamVR Dev Days) – Căn cứ lý thuyết quang học.
- Oculus “Time Warp / Space Warp” Technical Papers.
- OpenXR Specification 1.1 (Khronos) – Chuẩn lập trình VR/AR hiện đại.
- Sensor Fusion Papers: Mahony, Madgwick, “Indirect Kalman Filter for IMU” (Trawny/Roumeliotis).
- MIPI DSI / CSI-2 Specifications (MIPI Alliance – cần đăng ký miễn phí).
- Display Datasheets & Driver IC Datasheets (ST7701S, JD9365, ILI9881C, LT9611, RTD2660, SN65DSI83/84…).
Kết Luận: Hành Trình 1000 Dặm Bắt Đầu Từ Chiếc Kính Đầu Tiên
Việc tự làm mắt kính thực tế ảo năm 2026 không chỉ là lắp ráp linh kiện, mà là một dự án hệ thống (Systems Engineering) đòi hỏi kiến thức đa ngành: Cơ khí (CAD, In 3D), Quang học, Điện tử (PCB, Hàn, Nguồn), Nhúng (C/C++, RTOS, Linux, Driver), Đồ họa máy tính (Shader, Distortion, Rendering Pipeline), Robotics (Sensor Fusion, SLAM, Calibration) và UX (Ergonomics).
Sẽ có lúc bạn gặp lỗi màn hình không lên, IMU drift làm bay màu, 3D in biến dạng, keo dính sai lăng kính, firmware crash liên tục… Đó là quá trình bắt buộc. Mỗi lỗi sửa được là một level up kỹ năng.
Hãy bắt đầu với mục tiêu nhỏ: Một cặp kính 3DoF xem video 360/180 3D SBS/TB mượt mà, đeo thoải mái 1 tiếng. Hoàn thành xong, bạn đã hiểu 80% bản chất VR. Tiếp theo mới là 6DoF, PCVR streaming, Eye tracking…
Chúc bạn build thành công, ít bug, FPS cao, latency thấp và tận hưởng thế giới ảo do chính đôi tay mình tạo ra! Nếu gặp vướng mắc kỹ thuật sâu, hãy ghé các cộng đồng ở Phần 9 hoặc để lại comment (nếu bài viết này trên nền tảng cho phép) để cùng thảo luận.
Happy Making & Happy VR-ing năm 2026!